

Muse 登录失败排查|操作说明
2026-11-04 3468916

2026-10-30 0
在人形机器人逐渐走向通用化的今天,长距离、高强度的连续运动依然是检验机器人硬件本体与运控算法的一块“试金石”。近期在北京举办的人形机器人半程马拉松比赛中,北京大学团队根据北京人形机器人创新中心(以下称北京人形)校企业合作部门提供的具身天工3.0机器人,基于天工造物开源社区的TienKung-Lab开源算法框架,在本次机器人马拉松比赛中成功实现2.2m/s配速的稳定完赛。本文将从技术视角出发,深度拆解该团队在强化学习奖励函数重构、Sim2Real(仿真到现实)部署、以及整机热管理等核心环节的技术实践与优化策略。
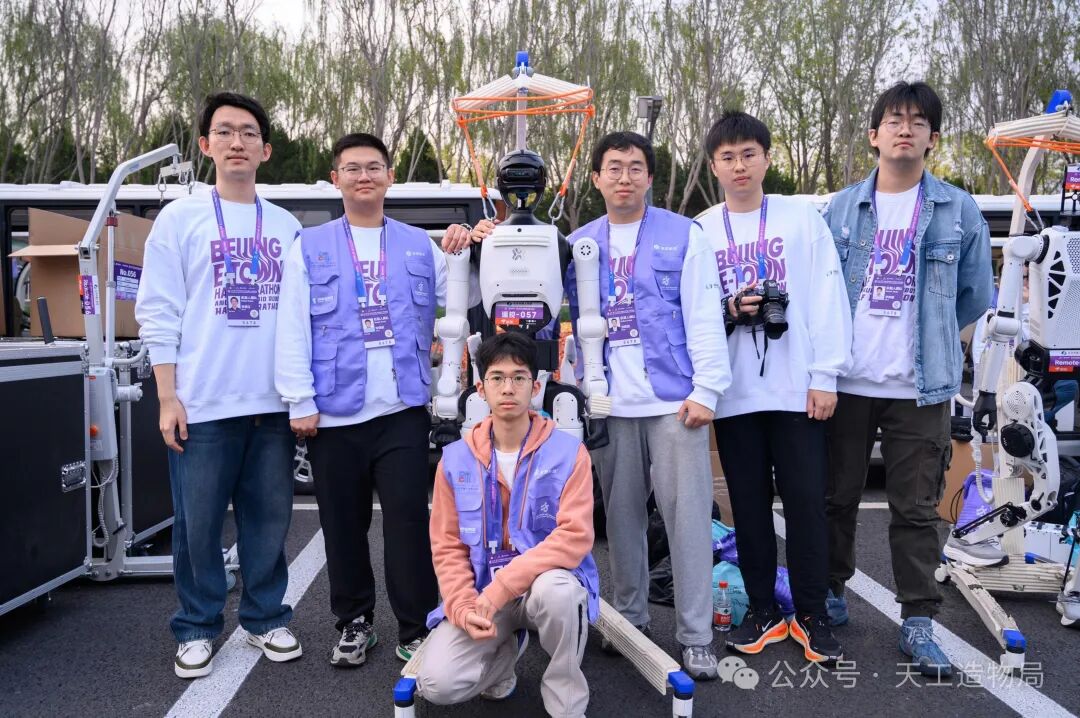
在此次马拉松挑战中,北京大学团队使用的是通用人形机器人“具身天工3.0”,该款机器人具有极高的开放性和强悍的底层控制接口,旨在让二开团队将精力聚焦于上层算法创新。在技术选型阶段,天工造物开源社区及其提供的TienKung-Lab开源运动控制框架成为了团队的突破口。TienKung-Lab具备完善的开发体系,为开发者提供了快速实现从训练、Sim2Sim仿真到Sim2Real真机部署的通畅空间。更重要的是,官方直接提供了在天工3.0机器人上的AMP(Adversarial Motion Priors)算法基线,极大降低了二次开发门槛。得益于这套完备的开源环境与详尽的流程指导,团队从初步学习项目到最终在Mujoco环境中首次跑通走路的Demo仿真花费了极少的时间。
半程马拉松的核心挑战在于速度、能耗与稳定三者之间的权衡。为了在赛道上获得更高的配速,团队对原生强化学习的Reward(奖励函数)进行了模块化的深度改造。
配速与步频优化:团队在奖励函数中针对性地增加了“抬脚”与“提高步频”的奖励项,引导模型向高步频奔跑状态收敛。
姿态与稳定性惩罚:考虑到高步频带来的动力学震荡风险,团队增加了一些约束条件,例如引入了踏地力量的惩罚与手部、腰部等躯干关节运动的惩罚,借此维持上半身稳定并削减无效功耗。
状态平滑过渡:巧妙地增加了静止或站立状态的奖励项,从而实现了机器人从静止状态到高速跑步状态的平滑切换。
在仿真环境中表现优异的模型,下发真机时往往会面临残酷的“Reality Gap(现实鸿沟)”。北大团队在实际部署验证阶段,通过以下几项关键调整有效跨越了这一技术鸿沟:
抑制关节过流与力矩振荡:初次将算法下发至真机时,机器人腰部与手部关节出现了“过流”现象。针对这一问题,团队在算法侧引入了腰部关节变化的约束条件,并施加了严格的力矩约束,成功抑制了下发至关节端力矩的高频振荡现象。
破除“隐藏式”自我干涉:在调试中,团队观察到机器人在奔跑时出现了“手部打到大腿”的物理碰撞现象。经过复盘排查,团队发现这一现象在Mujoco仿真环境中其实早有端倪,但最初由于过于关注下肢步态而被忽视了。为此团队直接更改了机器人的初始关节状态,强制抬高了肘部的基准位,彻底解决了肢体干涉隐患。
步态畸变校正:针对真机在奔跑中出现的异常“扭腰”以及“左脚踩右脚”的交叉步态问题,团队进一步调大了腰部关节变化的惩罚系数,并调高了对双脚距离过近的惩罚系数。经过这一系列针对性打磨,最终获得了一版能够正常且平稳奔跑的运控算法。
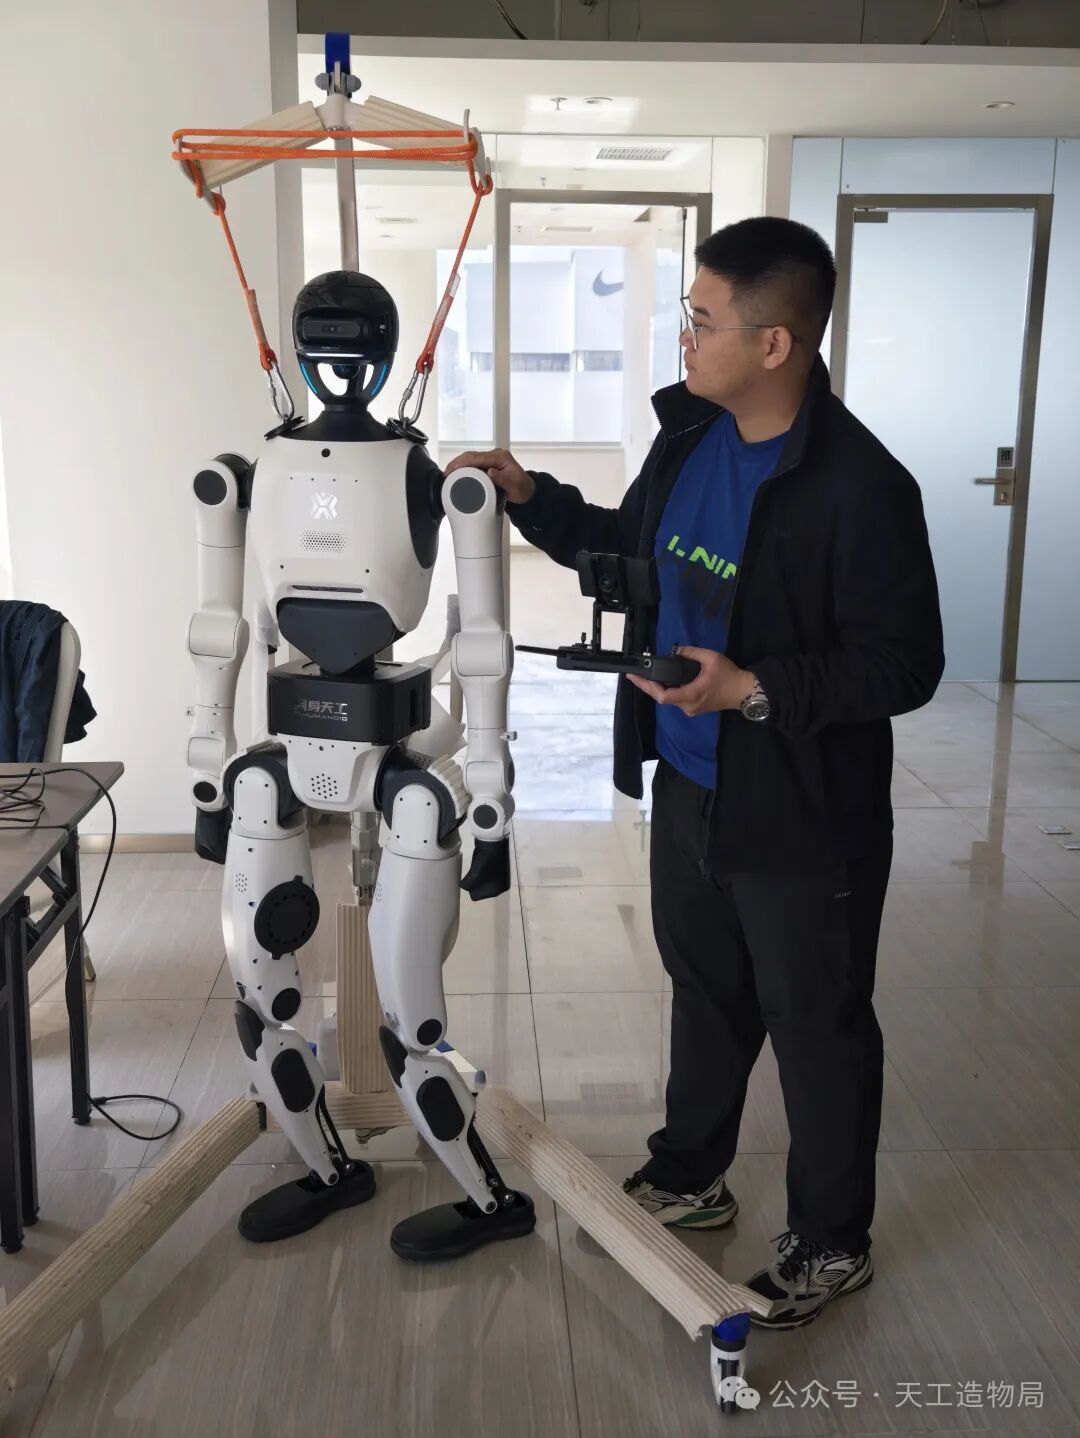
需要正视的是,具身天工3.0作为通用人形机器人,并非为了单一的高速长跑而生。长距离连续奔跑带来的电机与关节发热,是运控算法之上最严酷的物理挑战。在马拉松赛道极限续航的压力下,团队采用了基于硬件状态监控的兜底策略:通过实时监控电机的温度与MOS温度,以此动态调节机器人的奔跑速度,防止电机热衰减带来的系统崩溃。赛场数据完美验证了上述策略与算法的可靠性:在赛前的道路测试中,机器人在2m/s的配速下连续完成了17km的超长距离狂奔;
而在半程马拉松正赛中,团队更是将配速推升至2.2m/s,机器人在整个比赛过程中未出现任何摔倒或踉跄,极其顺利稳定地完成了比赛。这为所有开发者提供了一项宝贵的经验:在长途奔跑的算法调校中,稳定性必须放在绝对的第一位,不能盲目为了追求过高速度而启用激进的运控策略。
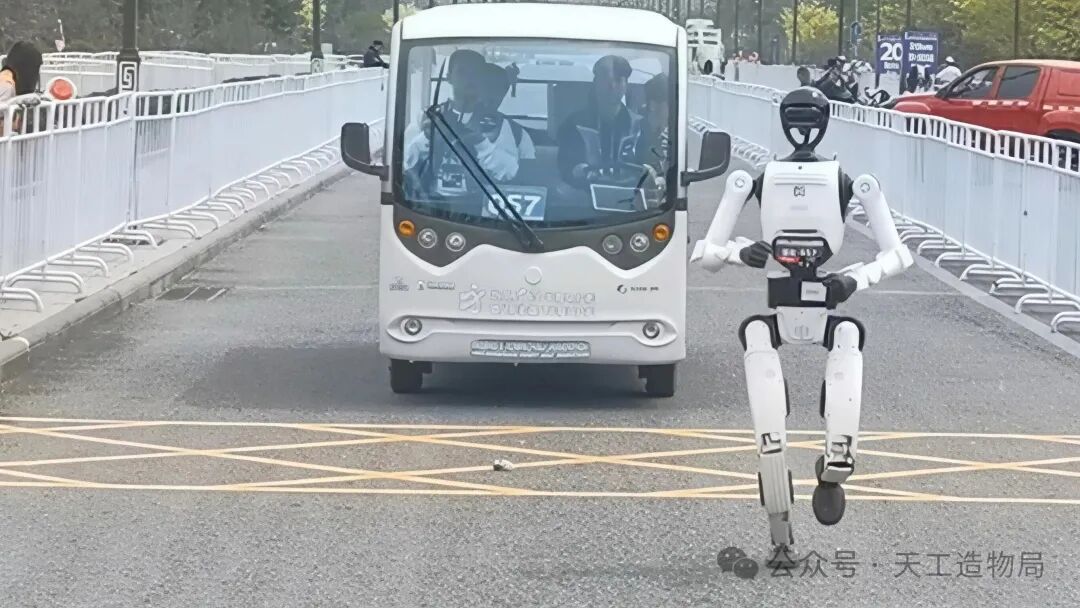
作为成功完赛的“先行者”,北京大学团队为未来计划接入TienKung-Lab的高校与开发者留下了极其宝贵的实战建议:
敬畏仿真细节:在强化学习训练时,不仅要确保奖励与损失(Loss)变化逻辑的正确性,更要用“放大镜”去观察Mujoco环境中的表征细节。即便机器人能在仿真里跑起来,也必须仔细甄别是否存在肢体碰撞、关节力矩过大或震荡等隐性问题。只有在仿真端彻底消灭这些隐患,才具备向Sim2Real真实迁移的条件。
期待更繁荣的生态:团队也对TienKung-Lab的迭代提出了期许,希望未来框架中能增加更多的强化学习基线(Baselines),以便开发者针对不同动作进行学习对比与算法择优。
从零基础接触运控到最终拿下半马,北京大学团队的硬核实践不仅验证了天工机器人在极限运动下可靠的工业化素质,更印证了TienKung-Lab开源生态的巨大工程赋能价值。正如在这条马拉松赛道上所展示的一样,人形机器人正借由开发者的双手,经历从“单点突破”到“系统成熟”的关键跃升
,